Роботы научатся чувствовать силу нажатия с помощью новой модели ИИ
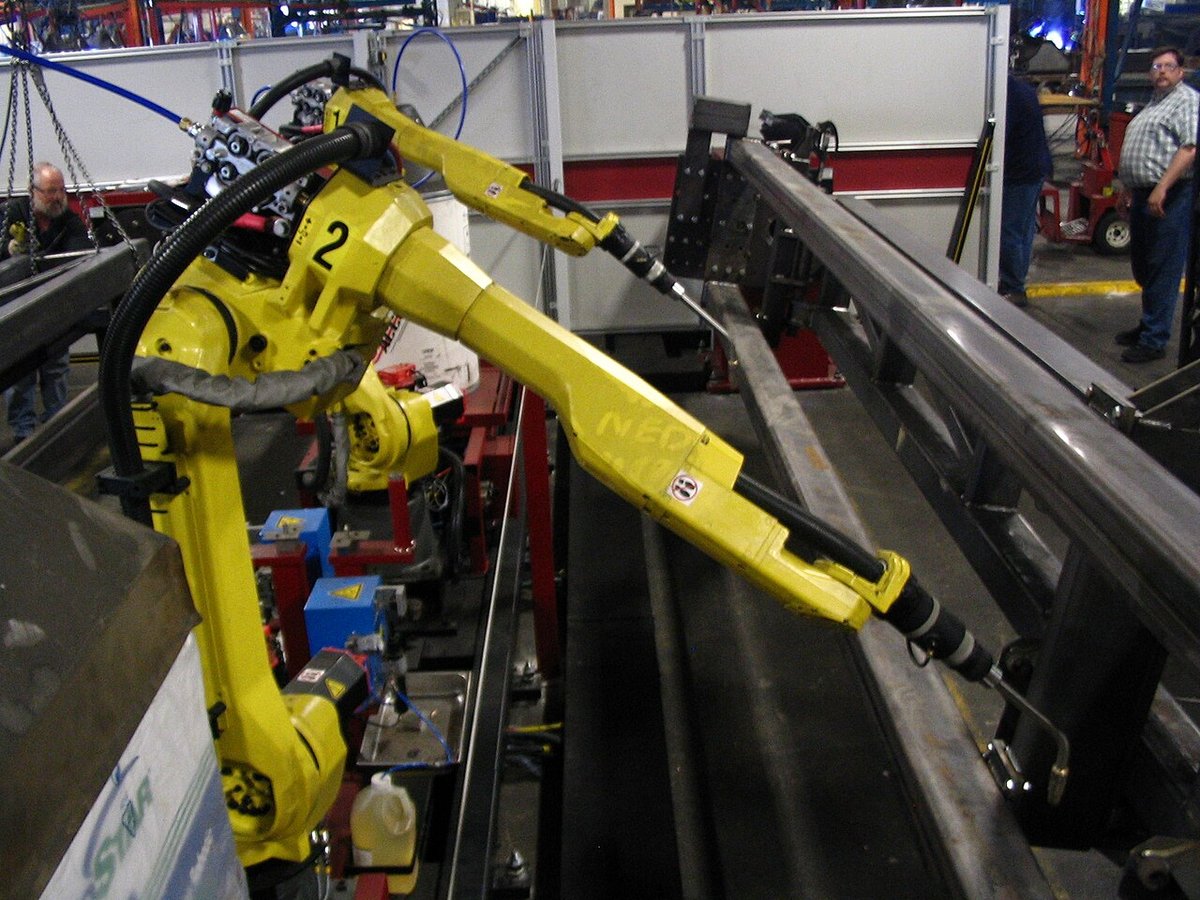
Роботизированная рука сможет открывать замки ключом или выдавливать зубную пасту с нужным усилием. Дочерняя компания Ant Group Robbyant представила открытую модель LingBot-Touch, которая добавляет роботам осязание.
Модель обучали на 5 000 часах реальных тактильных данных. Она позволяет ИИ понимать положение точек контакта, распределение давления и изменения силы во времени. Главная особенность заключается в объединении данных от разных типов датчиков: магнитных, резистивных и визуальных. Это позволяет использовать одну систему на разных типах роборукостей.
Применение LingBot-Touch к четырем существующим моделям управления роботами повысило средний балл выполнения задач на 13,9-24,8 процента. Например, при попытке открыть крышку бутылки с помощью руки Sharpa Wave результат вырос с 56,25% до 90%. Технология также показала эффективность при закрытии зип-пакетов и извлечении SD-карт.
Код и веса доступны по лицензии Apache 2.0 на GitHub и Hugging Face. Модель совместима с внешними системами управления, такими как π0.5, Diffusion Policy и T-Rex.
В отличие от модели Sparsh от Meta, которая фокусировалась на визуальных сенсорах, LingBot-Touch интегрирует магнитные и резистивные датчики. Это позволяет внедрять функции осязания в уже существующие системы управления роботами без полной переделки оборудования.
Для разработчиков это означает возможность создавать роботов с точной моторикой, используя готовые наработки. Вы готовы доверить роботу выполнение деликатных домашних дел, если его точность зависит от качества сенсоров?
Что поменялось
Модель позволяет интегрировать тактильные функции в существующие системы управления роботами и повышает точность манипуляций с объектами.
Источники · 1
Текст подготовила языковая модель по материалам источников.